手動式バイスでのワークピースの固定および解放
CNC 工作機械の自動化におけるゲームチェンジャー
課題
CNC の自動化は、ロボットの発注やシステムインテグレーターによる立ち上げ作業だけでは成立しません。そもそも、完全自動化された製造プロセスにおいて、誰が(あるいは何が)バイスを締め付けるのでしょうか?そして、誰が(あるいは何が)それを再び緩めるのでしょうか?
解決策
そのタスクを担うのが CLAMPBOOSTER です。本製品はロボットにマシンバイス用の駆動装置を付加するもので、手動式バイスを用いた高精度なクランプ作業を、迅速かつ安全に実行します。
CLAMPBOOSTERの導入により、CNC 生産から手作業工程が無くなり、既存の製造プロセスに一切の変更を加えることなく、24時間体制の完全自動化が可能になました。
型式 CB-10
CLAMPBOOSTER の技術データ
フレキシブルに設定可能なトルク制御範囲: 5 - 100Nm
非常に短い開閉時間:約5秒
駆動装置:スピンソケット
噴出ノズル:内蔵型
遠隔保守:内蔵型
寸法"Drive": 長さ x 幅 x 高さ 120mm x 100mm x 100mm
入力: 100 - 240V AC、12 – 5 A、圧縮空気t 5 - 6.5 bar
制御可能な開口幅:
駆動様式:電気的
ドッキングプレート:迅速に交換可能
ロボットインターフェース:アナログ/デジタル、またはProfinet、EtherNet/IP、EtherCAT、Modbus
ソフトウェア更新:オンライン
機械部分:保守不要
重量: 1.95 kg
一つのシステム。多様な統合方法。
各自動化段階におけるインタフェース
CLAMPBOOSTER は、ロボットとの通信を最小限に抑えることに徹して設計されました。その結果、スタンドアローン・タイプから既存の制御アーキテクチャへの高度な統合に至るまで、さまざまな自動化レベルに対応可能な、極めて堅牢かつ柔軟で、容易に統合できるシステムが実現しました。用途やシステム環境に応じて、多様な通信・制御要件を満たす3つの統合レベルが用意されています:
1. スタンドアローン運転(最小限の侵襲性)
CLAMPBOOSTER は自律的に動作します。ロボットはバイスへの位置決めを行うだけで、開閉、監視、承認といったすべての工程はシステム内部で直接実行されます。CLAMPBOOSTER の状態監視にのみ、最小限の通信が必要がになります。.
2. デジタル/アナログ I/O による制御
ロボット本体で制御を行う、より高度な自動化ソリューションには、デジタル/アナログ・インタフェースが最適です。標準化されたデジタル入出力やオプションのアナログチャンネルを活用することで、複雑な PLC プログラミングを必要とせずに、多くのロボットコントローラ上でより広範囲な制御を実現できます。
3. 産業用イーサネットおよびロボットインタフェースを介した標準的な統合
ここでは、使用するシステムに応じて、PROFINET、EtherNet/IP、EtherCAT、Modbus TCP といった一般的な産業用プロトコルを介して、CLAMPBOOSTER が自動化環境に統合されます。.
PROFINET
Siemens S7 環境へのシームレスな統合のために
EtherNet/IP
幅広い自動化ソリューションに対応
EtherCAT
ベッコフシステムとのシームレスな統合
Modbus TCP
シンプルなインタフェース、CLAMPBOOSTER の全機能
手動式バイスで自動化プロセス。
わずかなステップで自動化クランプ・ソリューションをゲット。
ステップ 1
バイスの準備
ねじ締め工程において、CLAMPBOOSTER はバイス上の2本のダウエルピンに合わせます。これによりねじり力が排除され、ロボットには負荷がかからずに動作することが可能になります。バイスに必要な事前準備は、これら2本の位置決めピン用の穴を開けることのみです。.
ステップ 2
ロボットアームへの固定
コボットの場合、CLAMPBOOSTER は ISO フランジとグリッパーの間にボルトで固定されます。産業用ロボットの場合は、ロボットアームのツールフランジに直接取り付けられます。
ステップ 3
ワークピースをセットした後、バイスを閉じる
ロボットがワークピースをバイスにセットした後、ロボットアームが CLAMPBOOSTER をバイスへと直接誘導します。そして、CLAMPBOOSTER が設定トルクで締め付けを行います。
ステップ 4
フライス盤加工後のバイスの開放
フライス盤での加工後、CLAMPBOOSTER がバイスを開放します。最後にロボットがワークピースを搬出し、生産工程が再び開始されます(ステップ3を参照)。
アームエンドツールが1つだけなのでシンプルです。
自動化の実現を徹底的に追及 ― 多額の投資を伴わない自動化
既存の機械をお使いですか?手動式バイスやクランプシステム、あるいは空圧・油圧配管の接続口がない機械をお使いでしょうか?CLAMPBOOSTER なら 、それらすべてに対応可能です。アームエンドツール(EOAT)として設計されているため、マシニングセンターへの複雑で高額な後付け改修は一切不要です。
高度で複雑なシステムに依存することなく、最大限の効率を実現!
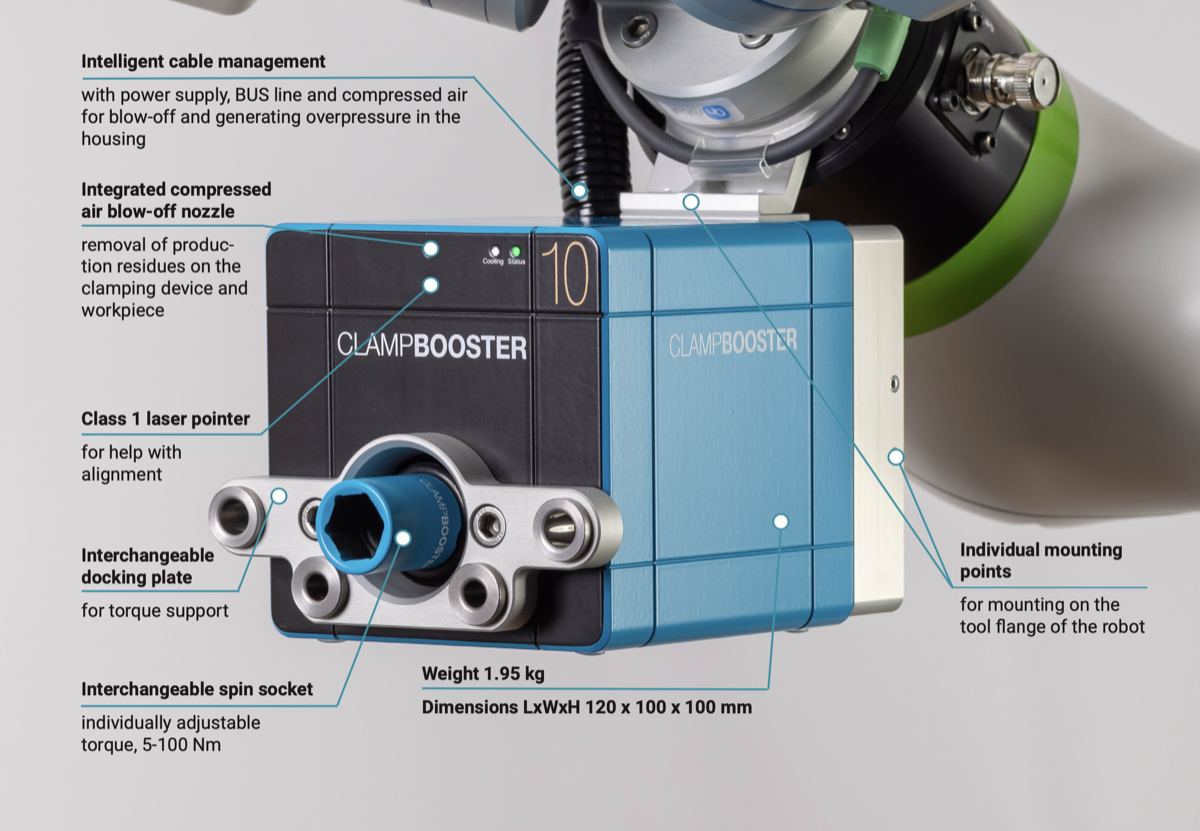
産業用ロボットか、またはコボットか?あるいは、各種バイスメーカーやパワーアシスト・システム?1台の機械に複数のバイスが搭載されている場合は?CLAMPBOOSTER なら、いずれも問題ありません。交換可能なアクセサリーにより、市場で入手できるほぼすべてのシステムに対応しています。
精密さと直感的操作
1.95kg、10×10cm というサイズでありながら、CLAMPBOOSTER が発揮する最大 100Nm のトルクは極めて強力です。ロボットに負荷をかけることなく動作し、バイスに装備した位置決めピンがねじり力を排除します。 ソフトウェアベースの操作方法でスピンドル回転数をプログラムすることにより、バイスの開口幅を正確に設定します。.
CLAMPBOOSTER のアクセサリー
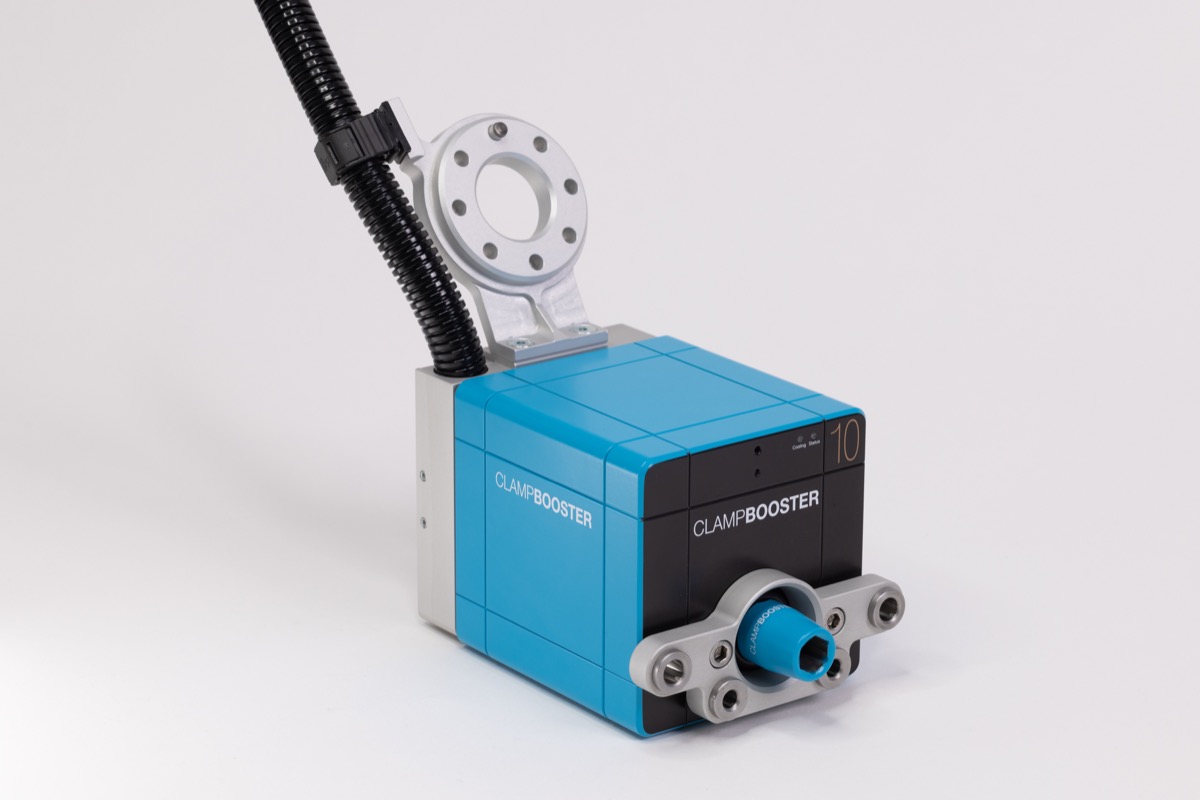
Drive
コボット用
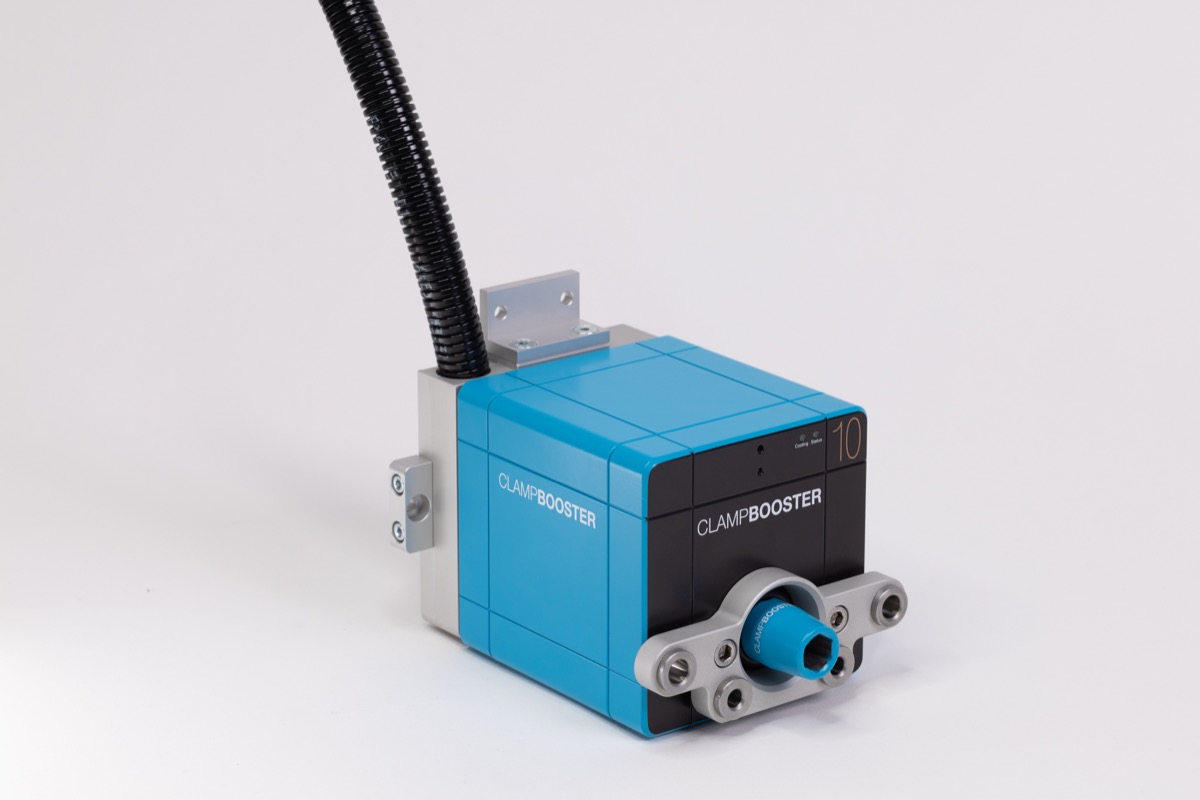
Drive
産業ロボット用
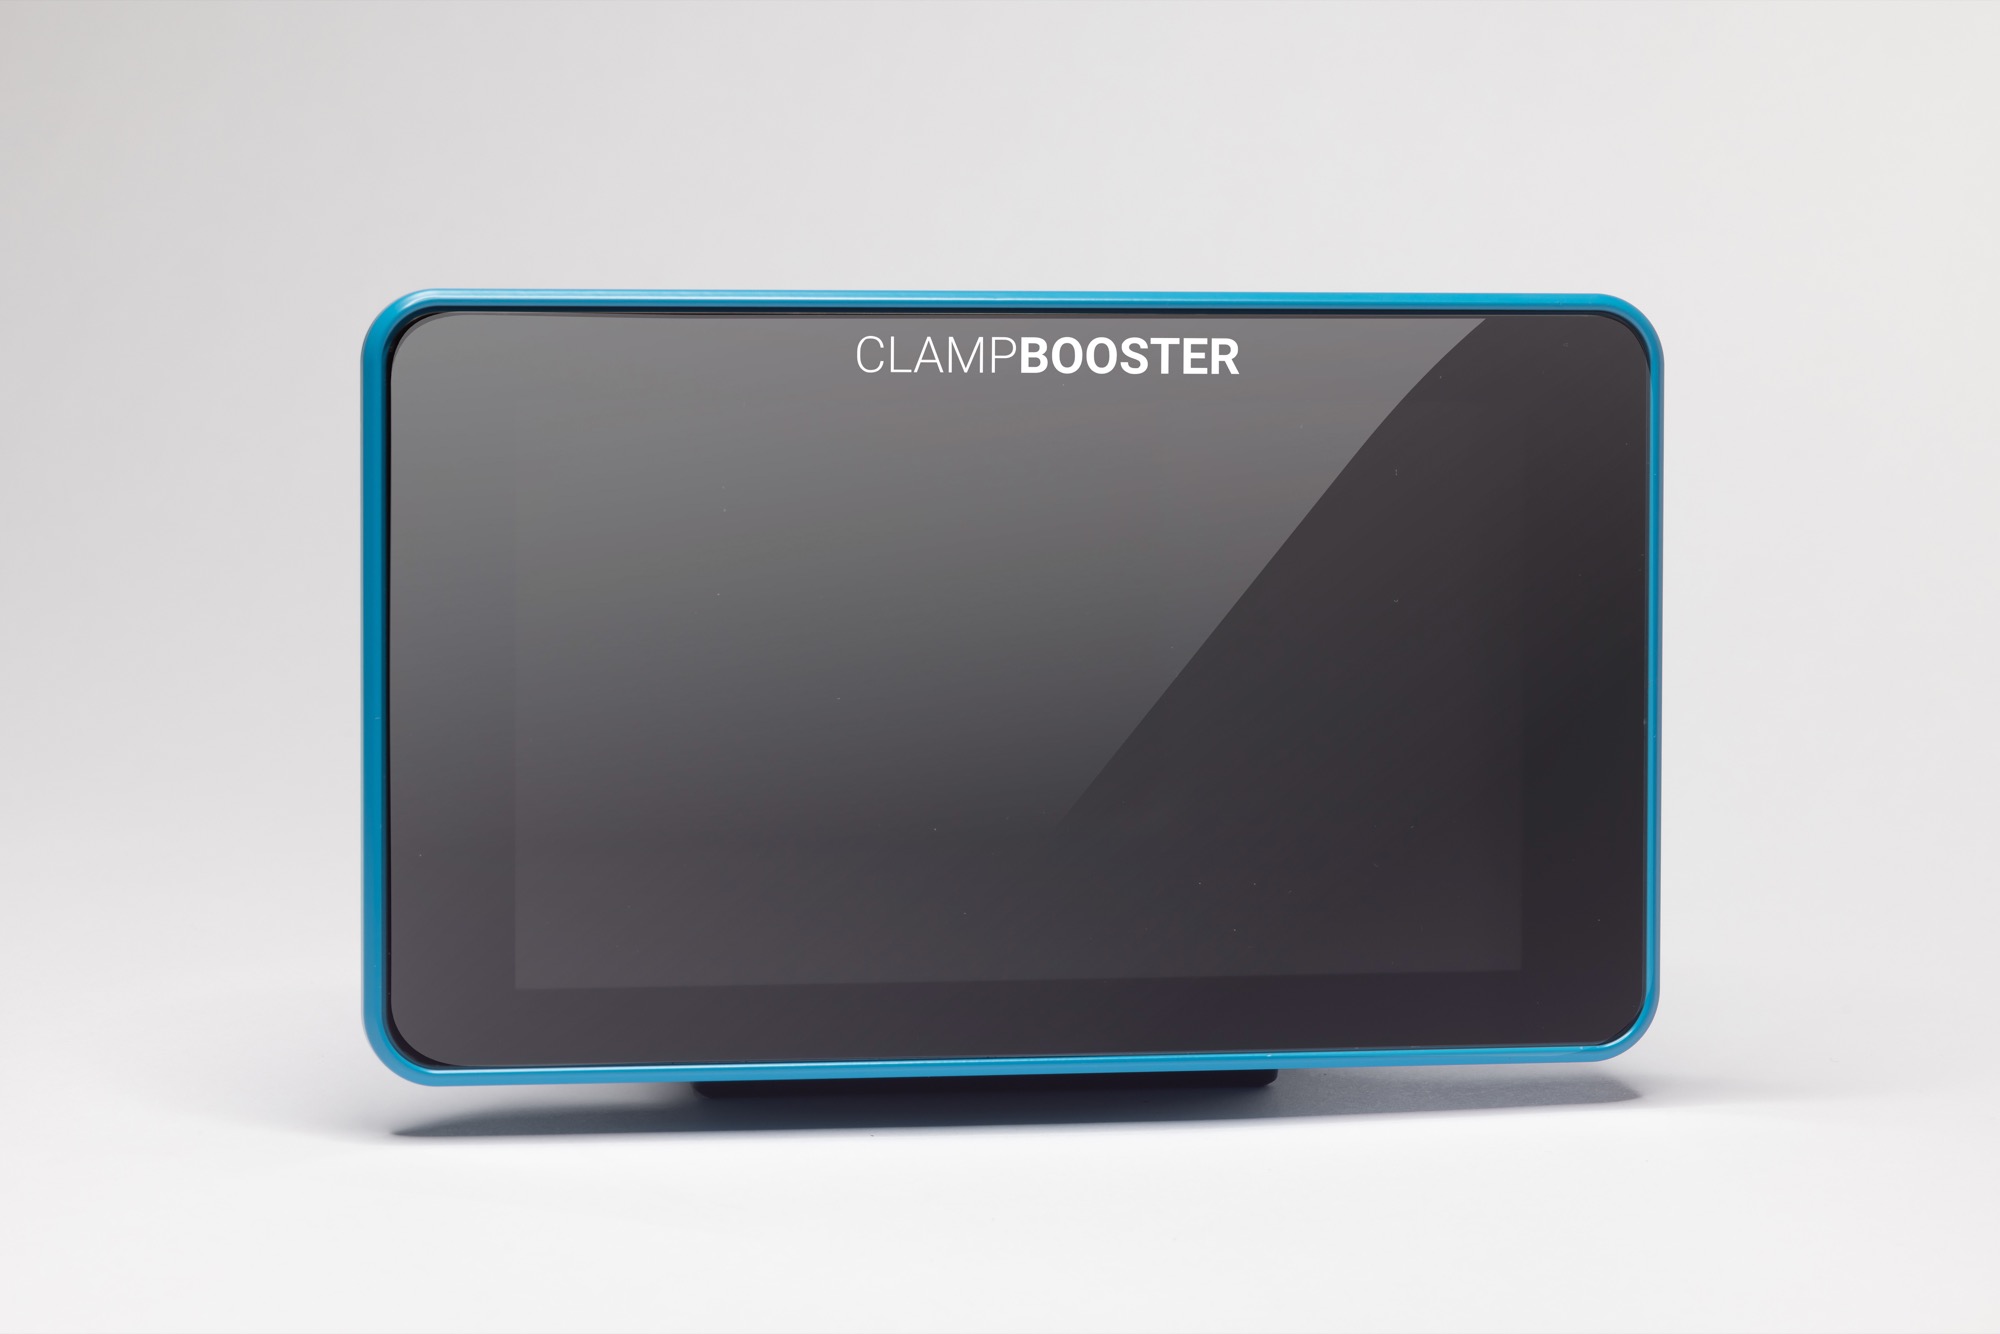
Central Unit
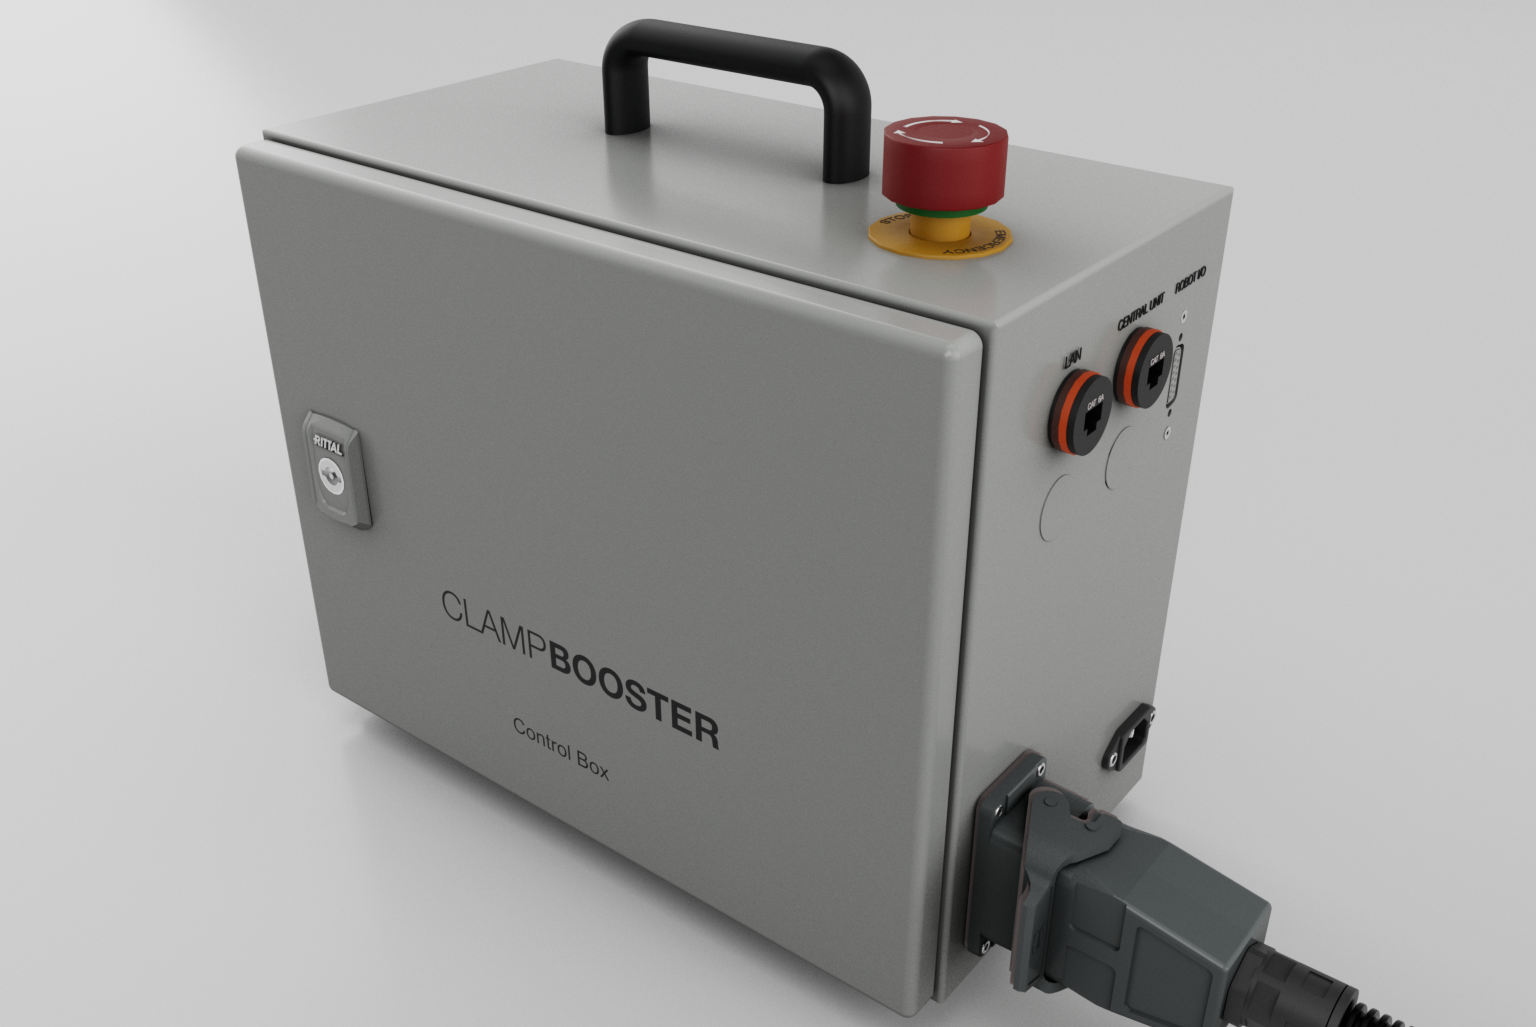
Control Box
利用可能なアクセサリーアダプターの概要
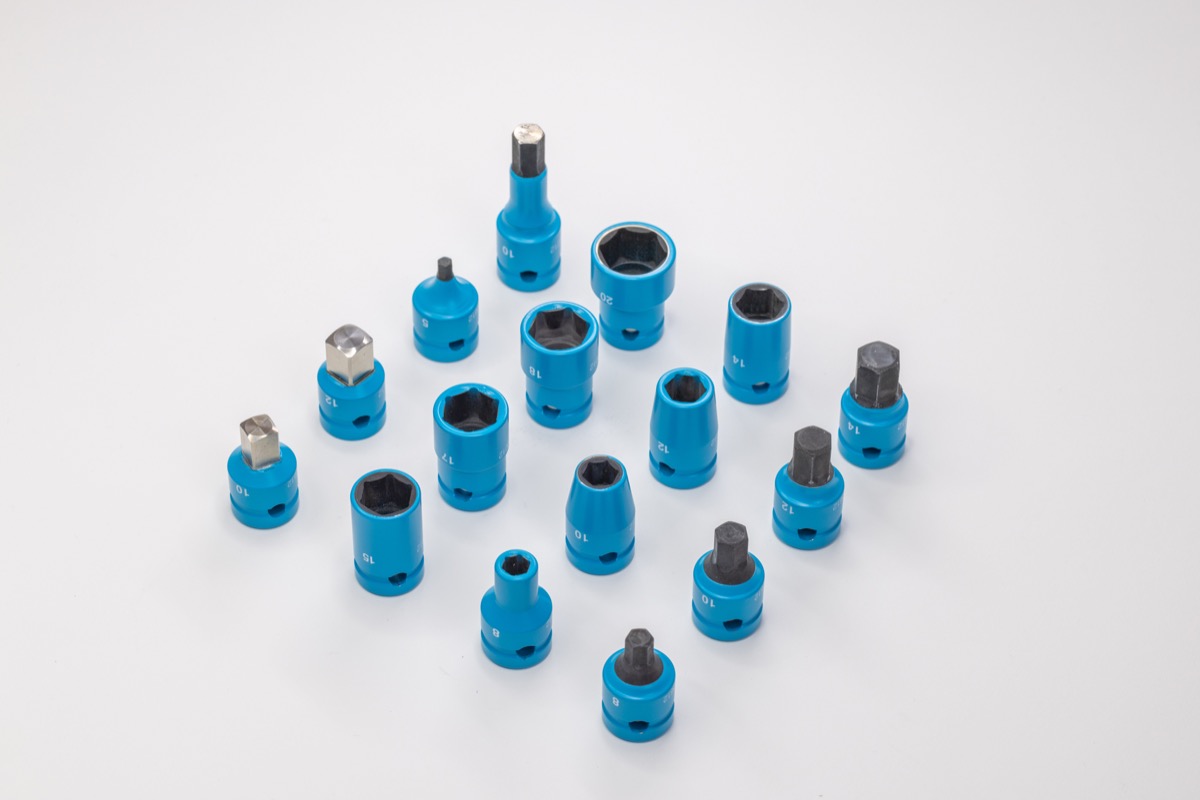
Spin-Socket
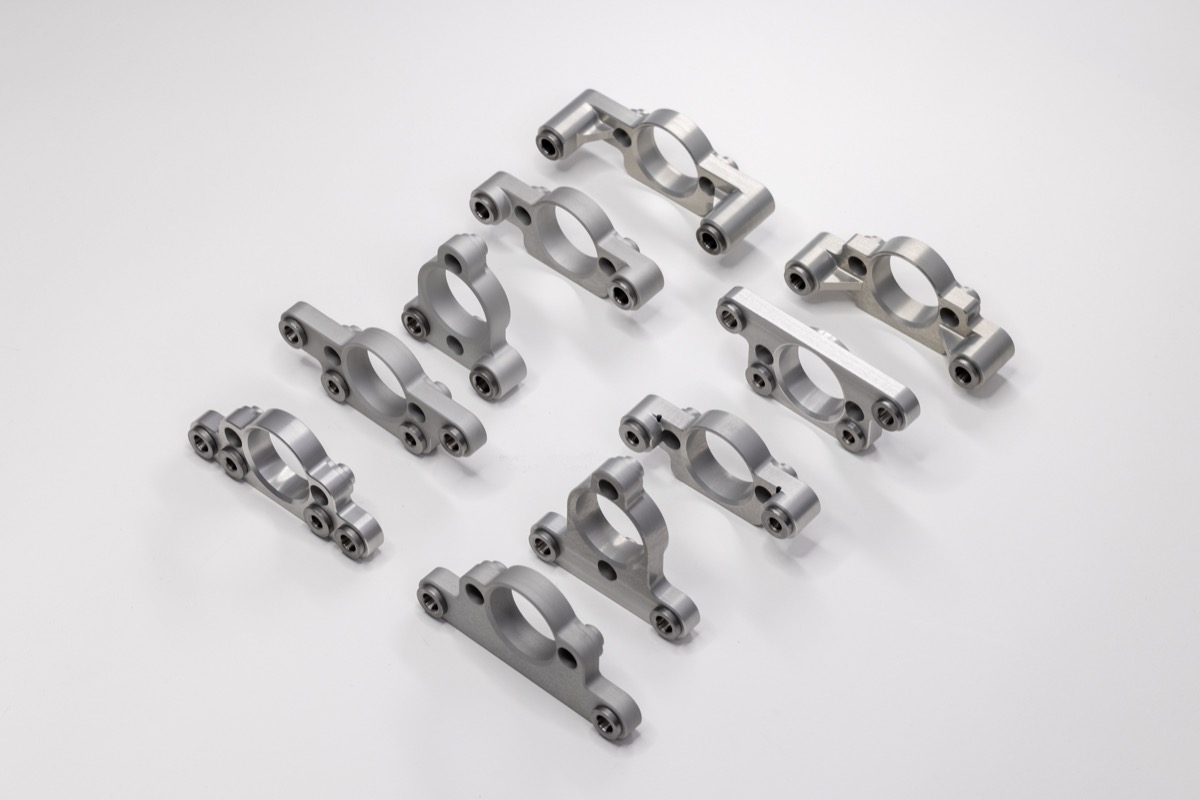
Docking Plate
1.95 kg? 10 x 10 cm?
CLAMPBOOSTER によって発生するトルクは極めて強力です。ロボットに負荷をかけることなく動作し、バイスに装備された位置決めピンが、発生し得るあらゆるねじり力を排除します。